原帖 | zzz | 2026-07-17 14:42 | 👍3 | 阅读约1
一次 AUTOSAR 休眠偶发复位问题定位:从 ErrorHook 到 CAN RX 中断风暴
最近在项目调试过程中遇到一个比较典型的问题:系统进入休眠流程时,偶发进入 ErrorHook,随后 MCU 发生复位。
最终定位发现,真正的问题并不是任务运行时间过长,而是 CAN 控制器切换模式时存在竞争窗口,导致 CAN RX 中断标志无法被清除,形成中断风暴,间接造成任务重复激活并触发 E_OS_LIMIT。
下面记录完整的排查思路。
一、问题现象
系统进入休眠流程时,偶发出现以下现象:
OS 进入 ErrorHook;
ErrorHook 中记录的错误码为 0x04;
随后 MCU 复位;
问题出现概率较低,增加负载、增加功能输出后更容易复现。
需要特别说明:
ErrorHook 中直接复位 MCU,是公司在项目中增加的异常处理策略,并不是 AUTOSAR OS 标准规定的处理方式。
因此,表面上看到的是“休眠偶发复位”,本质上需要先确认:到底是什么 OS 错误触发了 ErrorHook。
二、从错误码确认问题类型
通过断点捕获 ErrorHook 的入参,发现错误码为:
Error = 0x04;
结合 AUTOSAR OS 手册以及源码中的宏定义,可以确认:
define E_OS_LIMIT 0x04
E_OS_LIMIT 一般表示系统资源达到配置上限。对于 ActivateTask() 场景,最常见的含义是:
任务当前已经处于激活状态,并且任务激活次数已经达到配置的最大值,OS 再次激活该任务时失败。
刚开始怀疑,某个周期任务或 Runnable 没有在下一个调度周期到来前正常执行完毕,导致系统定时器再次激活该任务时触发多重激活。
但这只是根据错误码得到的初步判断,不能直接认定是任务执行时间过长,还需要进一步确认:
哪个 OS 服务触发了错误;
准备激活哪个任务;
出错时 CPU 正在运行哪个任务;
是否处于中断上下文。
三、在 ErrorHook 中保存现场信息
AUTOSAR OS 提供了一组错误上下文查询接口。不同厂商、不同 AUTOSAR 版本的接口名称可能略有差异,需要结合实际 OS 手册和生成代码确认。
可以在 ErrorHook 中保存以下信息:
g_OsErrorSnapshot.Error = Error;
g_OsErrorSnapshot.ServiceId = OSErrorGetServiceId();
ret = GetTaskID(&taskId);
if (ret == E_OK)
{
g_OsErrorSnapshot.CurrentTask = taskId;
}
else
{
g_OsErrorSnapshot.CurrentTask = 0xFFFFFFFFu;
}
ret = GetISRID(&isrId);
if (ret == E_OK)
{
g_OsErrorSnapshot.CurrentIsr = isrId;
}
else
{
g_OsErrorSnapshot.CurrentIsr = 0xFFFFFFFFu;
}
除此之外,还需要根据 ServiceId 读取发生错误的 OS API 参数。
例如,当错误服务为 ActivateTask() 时,可以进一步获取:
TaskType activateTask;
activateTask = OSError_ActivateTask_TaskID();
这样可以得到几类关键信息:
Error:具体的 OS 错误码;
ServiceId:哪个 OS API 触发了错误;
ActivateTask_TaskID:OS 当时准备激活哪个任务;
CurrentTask:错误发生时正在运行的任务;
CurrentIsr:错误发生时所处的中断上下文。
注意:
GetTaskID() 获取的是当前任务,并不等于“发生重复激活的任务”。真正准备被激活的任务,应通过对应的 OSError_xxx() 参数获取接口确认。
四、排除单一任务执行时间过长
经过多次复现和现场记录,发现每次进入 ErrorHook 时:
当前正在运行的任务并不固定;
准备被激活的是同一个高优先级任务;
该任务配置为可抢占任务;
没有发现该任务自身存在稳定的超时路径或死循环。
如果问题是某个固定任务长时间占用 CPU,那么出错时的运行上下文通常会具有比较明显的规律。
但实际记录中,当前任务并不唯一,因此逐步排除了“某一个固定任务执行时间过长,导致高优先级周期任务无法运行”的简单假设。
此时开始怀疑:
系统可能被某个异常高频中断持续占用,导致任务虽然已经被激活,但长时间得不到运行机会。当系统定时器再次尝试激活该任务时,最终触发 E_OS_LIMIT。
五、断点无法定位,只能记录完整运行时序
中断问题有一个明显特点:时序复杂,而且断点本身会改变系统运行状态。
使用普通断点调试时,会面临以下问题:
中断频率较高,断点命中次数过多;
CPU 停止后,外设状态仍可能变化;
调试器会改变任务和中断的原始时序;
偶发问题可能因为断点而消失;
只能看到某一个时间点,无法还原完整过程。
项目中无法直接接入 SystemView 一类工具,因此采用了一个简化的软件 Trace 方案。
在以下位置增加事件记录:
每个任务入口;
每个任务出口;
关键 ISR 入口;
关键 ISR 出口;
关键状态机切换位置;
CAN 控制器模式切换位置。
每条记录包括:
typedef struct
{
uint16 Timestamp;
uint8 EventId;
uint16 ExtraData;
} TraceRecordType;
记录内容主要包括:
定时器计数值;
任务或中断事件编号;
必要的附加状态信息。
最终将 Trace 数据导出,通过 Excel 脚本展开为任务和中断时序图。
这套方法本质上可以理解为一个轻量化的 SystemView:
不依赖第三方 RTOS Trace 适配层,只记录关键事件和时间戳,再离线还原系统时序。
六、发现 CAN RX 中断反复触发
通过时序图可以明显看到:
系统进入休眠流程后,CAN RX 接收中断开始连续触发。
更异常的是:
此时 CAN 总线上已经没有报文;
CAN RX ISR 仍然反复进入;
ISR 退出后几乎立即再次触发;
CPU 大量时间被 CAN RX 中断占用;
正常任务调度受到严重影响。
这说明问题不是“总线上持续有报文”,而更像是:
CAN 接收中断请求已经挂起,但对应的中断标志没有被正确清除。
因此,问题范围从 AUTOSAR OS 进一步缩小到了 CAN Driver 和底层 CAN 控制器状态管理。
七、为什么 CAN RX 中断标志没有被清除
继续跟踪 CAN RX 中断处理逻辑后发现,当前使用的 AUTOSAR 4.0 CAN Driver 并不是进入 ISR 后就无条件清除中断标志。
它会先检查 CAN Driver 或 CAN 控制器的内部状态,只有满足特定条件后,才会继续执行接收处理以及中断标志清除。
问题出现时:
底层 CAN 状态机已经不再处于允许处理 RX 中断的激活状态。
因此,中断处理过程出现了以下循环:
CAN RX 中断标志已经置位;
CPU 进入 CAN RX ISR;
Driver 检查 CAN 控制器状态;
当前状态不满足接收处理条件;
ISR 提前退出;
RX 中断标志没有被清除;
中断控制器再次检测到该标志;
CPU 再次进入 CAN RX ISR。
最终形成中断风暴。
八、根因:CAN 模式切换过程中的竞争窗口
继续分析 Can_SetControllerMode() 相关逻辑,发现 CAN 模式切换过程中存在临界区保护。
休眠过程中,软件会将 CAN 控制器从正常通信状态切换到 HALT、SLEEP 或 RESET 等非激活状态。
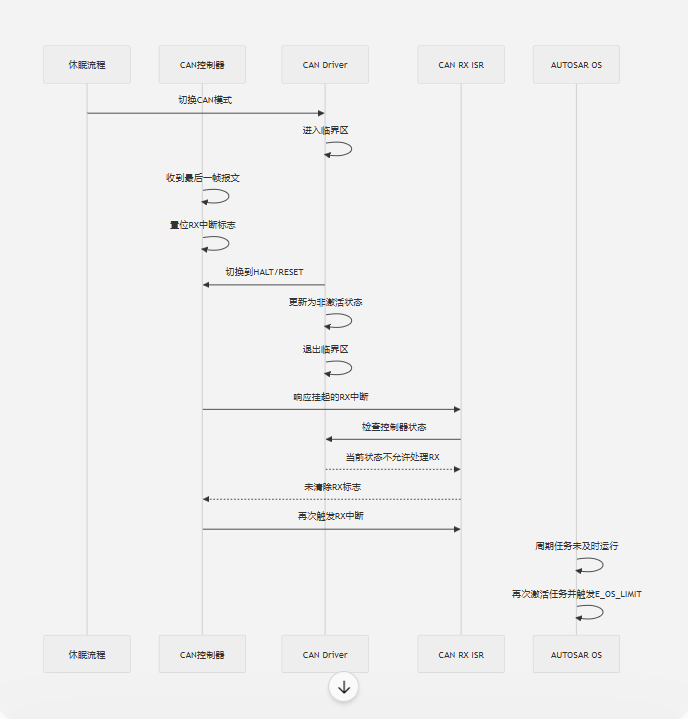
在这个过程中,可能出现下面的时序:
软件进入临界区;
CAN RX 中断被暂时屏蔽或无法响应;
软件开始切换 CAN 控制器模式;
此时 CAN 控制器刚好接收到一帧报文;
CAN RX 中断标志被置位,并处于挂起状态;
软件完成模式切换;
CAN Driver 内部状态被修改为非激活状态;
软件退出临界区;
挂起的 CAN RX 中断立即得到响应;
ISR 检测到 CAN 当前不处于允许接收的状态;
ISR 退出,但没有清除已经挂起的 RX 标志;
CAN RX ISR 开始无限重复触发。
其核心矛盾是:
RX 中断请求产生于模式切换之前,但 ISR 真正运行时,CAN Driver 状态已经切换到了非激活状态。
可以简化成下面的时序:参考附件
九、完整故障链路
最终可以还原出整个问题链路:
系统进入休眠
↓
CAN 控制器开始切换模式
↓
模式切换窗口内收到最后一帧 CAN 报文
↓
CAN RX 中断标志置位并挂起
↓
CAN Driver 状态切换为非激活状态
↓
退出临界区后响应挂起的 RX 中断
↓
ISR 因状态不满足而跳过接收处理
↓
RX 中断标志没有被清除
↓
CAN RX 中断反复触发
↓
CPU 被中断持续占用
↓
高优先级周期任务已经激活但无法及时运行
↓
系统定时器再次尝试激活该任务
↓
达到任务最大激活次数
↓
ActivateTask() 返回 E_OS_LIMIT
↓
进入 ErrorHook
↓
项目自定义策略执行 MCU 复位
因此,E_OS_LIMIT 只是最终暴露出来的结果,并不是最底层的根因。
十、这个问题带来的几个经验
1. ErrorHook 中的当前任务不一定是故障任务
GetTaskID() 只能说明错误发生时 CPU 所处的任务上下文,不能直接证明该任务就是重复激活对象。
必须结合以下信息判断:
OSErrorGetServiceId();
对应服务的入参获取接口;
当前任务;
当前 ISR;
OS 任务状态和激活次数。
2. E_OS_LIMIT 不一定是任务自身运行过长
任务多重激活可能由多种原因造成:
任务自身运行时间超过周期;
高优先级任务长期占用 CPU;
中断风暴导致任务得不到调度;
Alarm 或 ScheduleTable 配置重复;
应用层重复调用 ActivateTask();
任务未正确执行 TerminateTask();
OS 配置的最大激活次数过小。
所以看到 E_OS_LIMIT 后,不能直接把问题归因于某个 Runnable 超时。
3. 休眠问题要重点检查模式切换边界
对于 CAN、LIN、SPI、DMA 等外设,模式切换时需要重点考虑:
进入临界区前是否存在未处理的中断;
临界区内是否可能产生新的中断;
模式切换后是否需要清除挂起标志;
是否需要关闭外设中断源;
是否需要读取或释放残留接收数据;
Driver 状态更新与硬件状态切换的先后顺序;
退出临界区前是否完成中断状态收敛。
4. 偶发时序问题必须使用连续记录手段
断点适合检查确定性逻辑,但对于以下问题往往不够:
中断风暴;
任务偶发超时;
状态机竞争;
临界区边界问题;
外设模式切换;
多任务和多中断耦合问题。
此时更有效的方法是:
使用低开销事件打桩,连续记录任务、中断和状态机时序,再离线还原问题现场。
总结
这次问题表面上是:
系统休眠时偶发进入 ErrorHook,并触发 MCU 复位。
继续往下分析,依次经历了:
ErrorHook
→ E_OS_LIMIT
→ 任务多重激活
→ 怀疑任务运行超时
→ 时序打桩
→ CAN RX 中断风暴
→ 中断标志无法清除
→ CAN 模式切换竞争窗口
最终根因是:
CAN 控制器模式切换期间产生了挂起的 RX 中断。退出临界区后,CAN Driver 状态已经变为非激活状态,ISR 因状态检查未进入正常接收和清中断流程,导致 RX 标志长期保持,中断反复触发。CPU 被中断持续占用后,周期任务无法及时执行,再次激活时触发 E_OS_LIMIT,最终进入 ErrorHook 并被项目自定义策略复位。
这类问题最值得注意的一点是:
OS 报错位置通常只是故障链路的终点。真正的根因可能位于更底层的驱动状态机、硬件中断标志以及模式切换时序中。
相关笔记